

В автоматизированном складском хозяйстве время ответастойка челнока напрямую влияет на эффективность системы, скорость комплектации и общую пропускную способность склада. Для высокочастотных операций хранения и извлечения робот-челнок должен не только быстро двигаться, но и точно, безопасно и последовательно реагировать на каждую команду системы управления.
Стеллажный челнок — важная часть автоматизированной системы хранения и поиска. Он перемещается внутри зоны стеллажа для выполнения задач по перемещению поддонов или контейнеров, работая вместе с подъемниками, конвейерами,краны-штабелеры,входящие и исходящие станции,WMSи системы WCS.
По этой причине время ответа на команду не определяется одним компонентом. Это зависит от координации аппаратного обеспечения управления, логики программного обеспечения, связи, состояния нагрузки, планирования маршрута и механического исполнения.
Ключевые факторы, влияющие на время отклика Rack Shuttle
1. Система промышленного контроля
Система управления является одним из наиболее важных факторов, влияющих на скорость и точность реакции шаттлового робота.
ДЕЛИЕКНстойка челнокароботы используют ПЛК Siemens как часть основной системы управления. ПЛК Siemens обеспечивает стабильную основу промышленного управления для высокочастотной работы челнока, помогая роботу выполнять такие команды, как запуск, остановка, изменение направления, подъем, позиционирование и погрузка-разгрузка с высокой надежностью.
Работая с сервоприводами, энкодерами, фотоэлектрическими датчиками и устройствами безопасности, ПЛК помогает гарантировать, что каждое движение выполняется точно и последовательно. Это особенно важно на автоматизированных складах, где челночные роботы работают непрерывно при высокой плотности задач.
2. Связь между WCS и оборудованием
В полной системе AS/RSWCSотправляет инструкции по выполнению задач шаттлу-роботу, в то время как ПЛК управляет действиями основного оборудования. Быстрая и стабильная связь между WCS, ПЛК, шаттлом-роботом, лифтами, конвейерами и другими устройствами необходима для сокращения времени ожидания и улучшения реакции системы.
Надежная структура связи позволяет быстро передавать команды и помогает возвращать состояние оборудования, сигналы положения, сигналы тревоги о неисправностях и обратную связь по задачам в систему в режиме реального времени. Это обеспечивает более плавную координацию между различными автоматизированными устройствами.
3. Механическое проектирование и управление движением
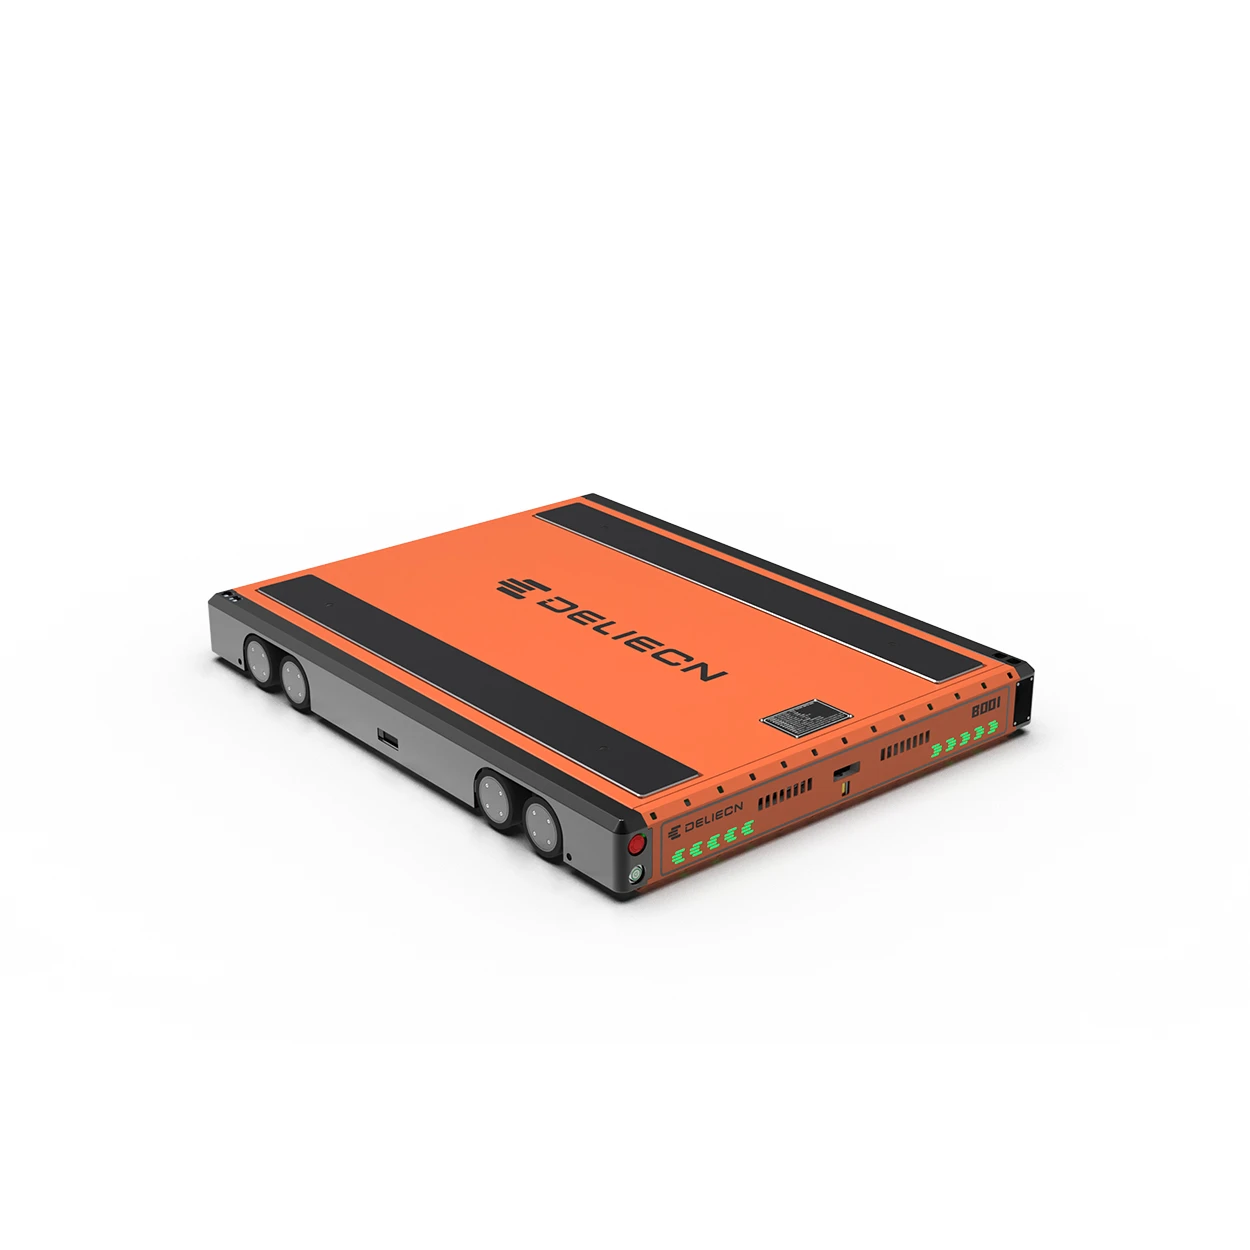
На время отклика также влияют механическая конструкция шаттла-робота и характеристики управления движением.
Хорошо спроектированный робот-челнок должен плавно ускоряться, замедляться, менять направление, поднимать и перемещать товары. Стабильная механическая конструкция снижает вибрацию, повышает точность позиционирования и помогает защитить как робота, так и товары во время работы.
Для систем поддонов и тотализаторов точное управление движением особенно важно, когда робот входит на складские позиции, стыкуется с конвейерами или подъемниками и выполняет задачи по перемещению товаров.
4. Вес груза и устойчивость груза.
Чем тяжелее груз, тем тщательнее робот-челнок должен контролировать ускорение, торможение и позиционирование. Для челнока для поддонов, перевозящего тяжелые грузы, требуется другая логика управления движением, чем для челнока, перевозящего более легкие грузы.
Для обеспечения безопасности и эффективности система должна регулировать движение в зависимости от веса груза, состояния поддона, размера сумки и глубины хранения. Это помогает предотвратить перемещение товара, нестабильное обращение или ненужное механическое воздействие.
5. Системное планирование и планирование маршрута
В системе с несколькими шаттлами время отклика зависит не только от того, насколько быстро один шаттл реагирует на команду. Это также зависит от того, насколько эффективно WCS распределяет задачи, избегает заторов, управляет движением транспорта и координирует работу лифтов или конвейерных станций.
Эффективное планирование помогает сократить время ожидания, избежать конфликтов маршрутов и повысить общую пропускную способность сети.система AS/RS.

Как DELIECN улучшает производительность реагирования шаттла
DELIECN повышает эффективность реагирования стойки-шаттла за счет интегрированного проектирования оборудования, управления, программного обеспечения и системного планирования.
Система управления на базе ПЛК Siemens поддерживает стабильное выполнение ключевых действий шаттла, а WCS координирует планирование задач, планирование маршрутов и взаимодействие оборудования. В сочетании с сервоуправлением, обнаружением датчиков, обратной связью с энкодером и логикой защитной блокировки система шаттла может быстро и точно реагировать в сложных складских условиях.
Такой комплексный подход к управлению помогает улучшить:
- Стабильность выполнения команд
- Точность позиционирования шаттла
- Координация нескольких устройств
- Эффективность диагностики неисправностей
- Эксплуатационная безопасность
- Общая пропускная способность системы
Почему время отклика имеет значение в реальных складских операциях
Для электронной коммерции, розничной торговли, фармацевтики, производства, складов холодовой цепи и 3PL-складов более быстрое реагирование челнока означает более быстрый поток товаров.
В сценариях с большим количеством SKU и большим объемом заказов даже небольшие задержки в ответе на команды могут накапливаться и влиять на эффективность комплектации, скорость входящей и исходящей почты, а также производительность выполнения заказов.
Стеллажная система с быстрым и стабильным реагированием может помочь складам:
- Сократите циклы хранения и извлечения
- Повышение эффективности комплектования и пополнения запасов
- Сократите время ожидания оборудования
- Поддержка хранилища высокой плотности
- Улучшите возможности выполнения заказов
- Поддержание стабильной круглосуточной работы
Заключение
Время отклика стойки-шаттла является результатом совместной работы оборудования, программного обеспечения, связи, обработки нагрузки, управления движением и системного планирования.
Благодаря использованию ПЛК Siemens, расширенному управлению движением, обратной связи от датчиков и интеллектуальному планированию WCS, роботы-челноки DELIECN предназначены для обеспечения стабильного, точного и эффективного реагирования на команды в современных автоматизированных складских средах.
Для предприятий, сталкивающихся с растущим количеством артикулов, ограниченным пространством для хранения и более высокой нагрузкой на выполнение заказов, надежная стеллажная система может значительно повысить эффективность склада и долгосрочные эксплуатационные показатели.


